الطبيعة والبيئة - البحار والمسطحات المائية - تقنيات الاتصال - المحيطات
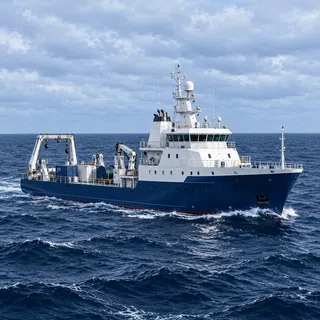
تتحكم سفينة أبحاث في روبوت غير مأهول لأعماق البحار، وهو مركبة ROV تقليدية. عبر أي اتصال تُنقل عادة أوامر التحكم والصور المباشرة؟

صحيح!
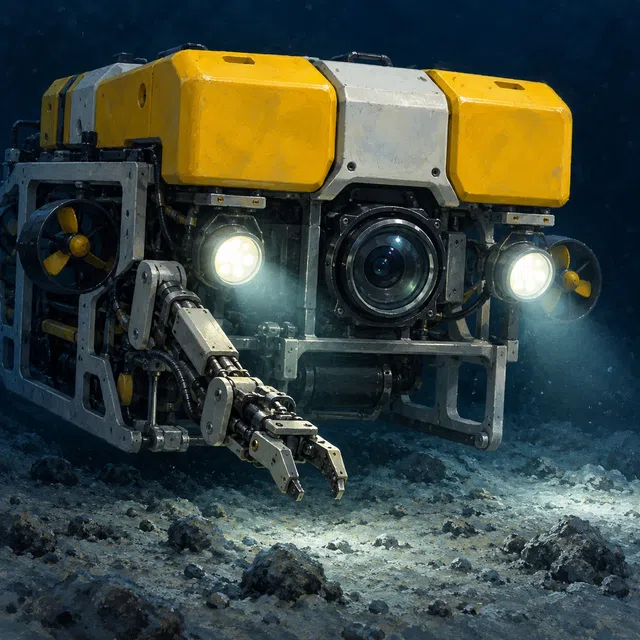
يتم توصيل مركبة الأبحاث التقليدية ROV بالسفينة بواسطة كابل طويل، يُسمى غالبًا تيثر. فهو يحمل أوامر التحكم من السفينة إلى المركبة، والقياسات والصور الحية إلى السطح. في العديد من الأنظمة، يقوم الكابل أيضًا بتزويد الطاقة الكهربائية للروبوت. ROV اختصار للتعبير الإنجليزي remotely operated vehicle، أي مركبة يتم تشغيلها عن بعد. يشاهد الأشخاص الموجودون على متن السفينة صور الكاميرا ويتحكمون في حركات الروبوت. إذا تم تركيب ذراع مناور، فيمكنهم استخدامه لجمع العينات، على سبيل المثال. الكاميرات والأضواء وأدوات القياس الأخرى تجعل الروبوت أداة لاستكشاف قاع البحر والمياه المفتوحة. يمكن أن يحتوي الكابل على موصلات كهربائية وألياف ضوئية. يتيح ذلك للعديد من المهام مشاركة اتصال واحد: توفير الطاقة، ونقل الأوامر، وإرجاع البيانات. تعتمد المعدات التقنية على المركبة المعينة. غالبًا ما تقوم المركبات ذاتية التحكم تحت الماء، أو AUVs، بمهام مخطط لها مسبقًا دون تحكم مباشر ومستمر من السفينة. هناك أيضًا مركبات هجينة تجمع بين أوضاع التشغيل المختلفة.