Natura i środowisko - Morza i wody - Oceany - Technologie komunikacyjne
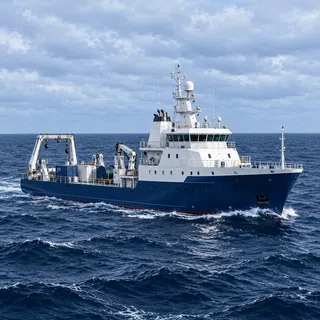
Statek badawczy steruje bezzałogowym robotem głębinowym, klasycznym pojazdem ROV. Jakim połączeniem zwykle przesyłane są polecenia sterujące i obraz na żywo?

Dobrze!
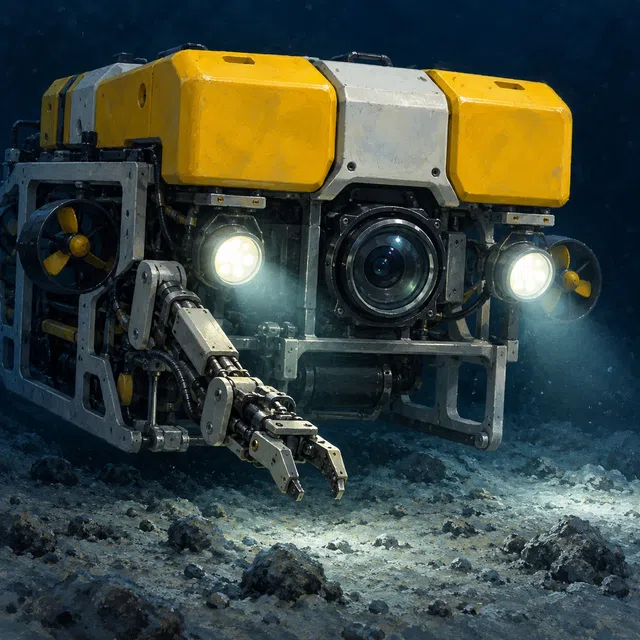
Konwencjonalny pojazd badawczy ROV jest podłączony do statku za pomocą długiego kabla, często zwanego uwięzią. Przesyła polecenia sterujące ze statku do pojazdu, a pomiary i obrazy na żywo z powrotem na powierzchnię. W wielu systemach kabel dostarcza również robotowi energię elektryczną. ROV to skrót angielskiego remotely operated vehicle, czyli pojazdu zdalnie sterowanego. Osoby na pokładzie obserwują obraz z kamer i kontrolują ruchy robota. Jeśli zamontowane jest ramię manipulatora, można go używać na przykład do pobierania próbek. Kamery, światła i inne przyrządy pomiarowe czynią robota narzędziem do badania zarówno dna morskiego, jak i otwartych wód. Kabel może zawierać przewodniki elektryczne i światłowody. Dzięki temu kilka zadań może współdzielić jedno połączenie: dostarczanie zasilania, przesyłanie poleceń i zwracanie danych. Wyposażenie techniczne zależy od konkretnego pojazdu. Autonomiczne pojazdy podwodne, w skrócie AUV, często wykonują wcześniej zaplanowane misje bez ciągłej, bezpośredniej kontroli ze statku. Istnieją również pojazdy hybrydowe, które łączą różne tryby pracy.