自然与环境 - 海洋与水域 - 海洋 - 通信技术
研究船操控着一台无人深海机器人,也就是常规的ROV。操控指令和实时图像通常通过什么连接传输?

答对了!
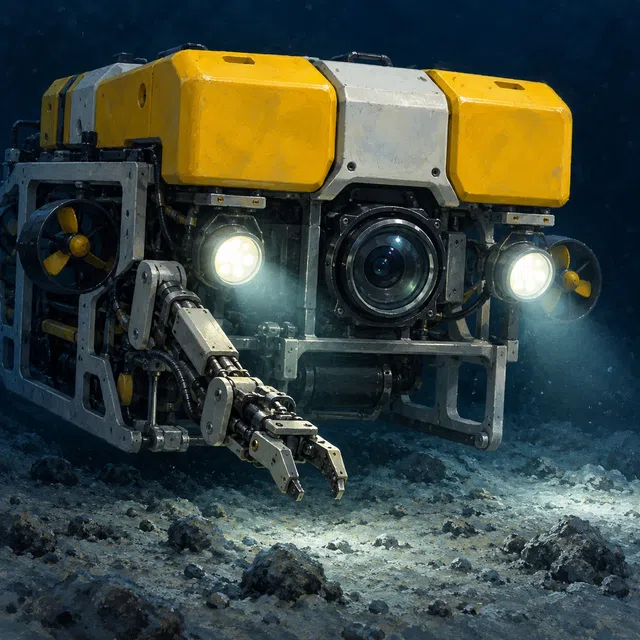
传统的研究型 ROV 通过长电缆(通常称为系绳)连接到船舶。它将控制命令从船舶传送到车辆,并将测量结果和实时图像传回水面。在许多系统中,电缆还为机器人提供电力。 ROV是英语remotely operated vehicle的缩写,意思是遥控航行器。船上的人观看摄像机图像并控制机器人的动作。例如,如果安装了机械臂,它们可以用它来收集样本。相机、灯光和其他测量仪器使机器人成为探索海底和开放水域的工具。 电缆可以包含电导体和光纤。这允许多个任务共享一个连接:供电、传输命令和返回数据。技术设备取决于特定车辆。 自主水下航行器(AUV)通常在没有船舶持续直接控制的情况下执行预先计划的任务。还有结合了不同操作模式的混合型水下航行器。