Natuur en milieu - Zeeën en wateren - Oceanen - Communicatietechnologie
Een onderzoeksschip bestuurt een onbemande diepzeerobot, een gewone ROV. Via welke verbinding worden besturingsopdrachten en livebeelden meestal uitgewisseld?

Goed!
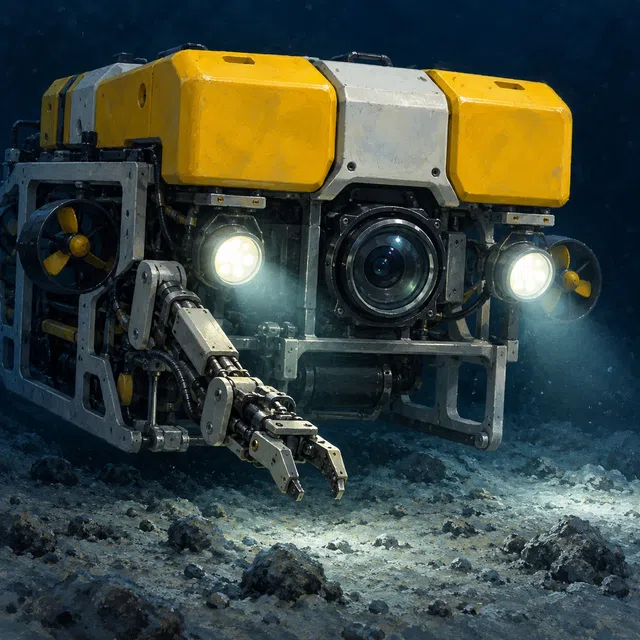
Een conventionele onderzoeks-ROV is met het schip verbonden via een lange kabel, vaak een tether genoemd. Het draagt besturingscommando's over van het schip naar het voertuig, en metingen en livebeelden terug naar de oppervlakte. In veel systemen levert de kabel ook elektrische stroom aan de robot. ROV staat voor het Engelse remotely operated vehicle: een op afstand bestuurd voertuig. Mensen aan boord kijken naar de camerabeelden en controleren de bewegingen van de robot. Als er een manipulatorarm aanwezig is, kunnen ze hiermee bijvoorbeeld monsters verzamelen. Camera's, lampen en andere meetinstrumenten maken de robot tot een hulpmiddel voor het verkennen van zowel de zeebodem als open water. De kabel kan elektrische geleiders en optische vezels bevatten. Hierdoor kunnen meerdere taken één verbinding delen: het leveren van stroom, het verzenden van opdrachten en het retourneren van gegevens. De technische uitrusting is afhankelijk van het specifieke voertuig. Autonome onderwatervoertuigen, of AUV's, voeren vaak vooraf geplande missies uit zonder voortdurende directe controle vanaf een schip. Er zijn ook hybride voertuigen die verschillende bedrijfsmodi combineren.