Naturaleza y medio ambiente - Mares y aguas - Océanos - Tecnología de comunicación
Un buque de investigación controla un robot submarino no tripulado, un ROV convencional. ¿Por qué conexión se transmiten normalmente las órdenes de control y las imágenes en directo?

¡Correcto!
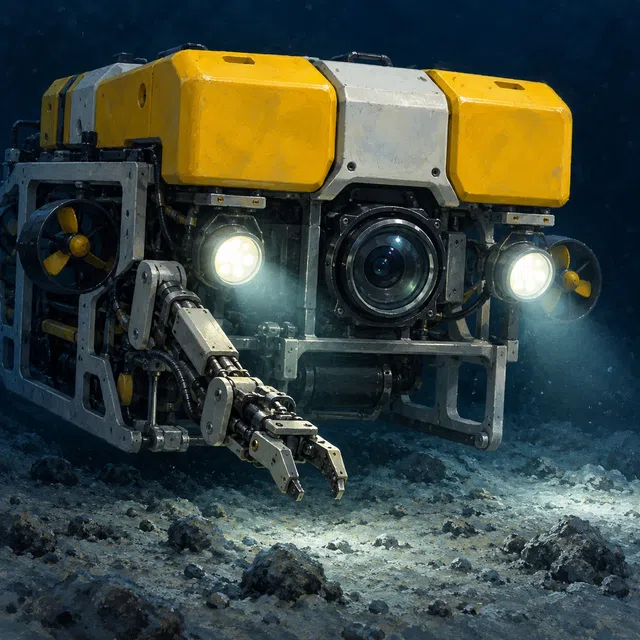
Un ROV de investigación convencional está conectado al barco mediante un cable largo, a menudo llamado tether. Transmite comandos de control desde el barco al vehículo, y mediciones e imágenes en vivo de regreso a la superficie. En muchos sistemas, el cable también suministra energía eléctrica al robot. ROV corresponde al inglés remotely operated vehicle, es decir, vehículo operado a distancia. Las personas a bordo observan las imágenes de la cámara y controlan los movimientos del robot. Si disponen de un brazo manipulador, podrán utilizarlo, por ejemplo, para recoger muestras. Cámaras, luces y otros instrumentos de medición hacen del robot una herramienta para explorar tanto el fondo marino como las aguas abiertas. El cable puede contener conductores eléctricos y fibras ópticas. Esto permite que varias tareas compartan una conexión: suministrar energía, transmitir comandos y devolver datos. El equipamiento técnico depende del vehículo en particular. Los vehículos submarinos autónomos, o AUV, a menudo llevan a cabo misiones planificadas previamente sin un control directo continuo desde un barco. También existen vehículos híbridos que combinan diferentes modos de funcionamiento.