Natur och miljö - Hav och vattendrag - Oceaner - Kommunikationsteknik
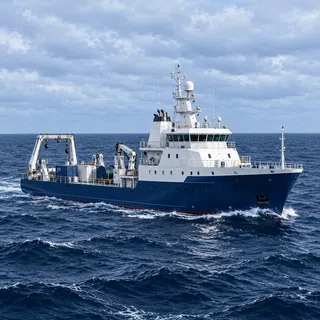
Ett forskningsfartyg styr en obemannad djuphavsrobot, en vanlig ROV. Via vilken förbindelse överförs vanligtvis styrkommandon och direktsända bilder?

Rätt!
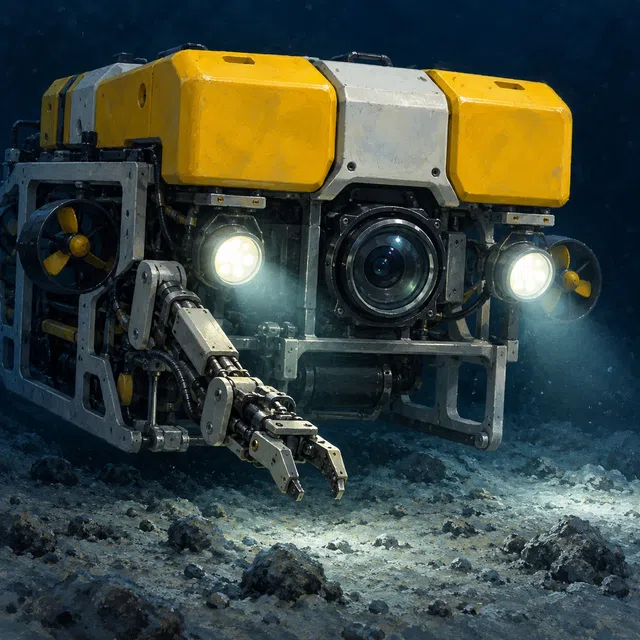
En konventionell forsknings-ROV är ansluten till fartyget med en lång kabel, ofta kallad tether. Den bär kontrollkommandon från fartyget till fordonet, och mätningar och direktsända bilder tillbaka till ytan. I många system levererar kabeln även elektrisk kraft till roboten. ROV står för engelska remotely operated vehicle, alltså ett fjärrstyrt fordon. Människor ombord tittar på kamerabilderna och kontrollerar robotens rörelser. Om en manipulatorarm är monterad kan de använda den för att ta prover till exempel. Kameror, lampor och andra mätinstrument gör roboten till ett verktyg för att utforska både havsbotten och öppet vatten. Kabeln kan innehålla elektriska ledare och optiska fibrer. Detta gör att flera uppgifter kan dela en anslutning: att försörja ström, överföra kommandon och returnera data. Den tekniska utrustningen beror på det specifika fordonet. Autonoma undervattensfordon, eller AUV:er, utför ofta förplanerade uppdrag utan kontinuerlig direkt kontroll från ett fartyg. Det finns även hybridfordon som kombinerar olika driftlägen.