Natura e ambiente - Mari e acque - Oceani - Tecnologia della comunicazione
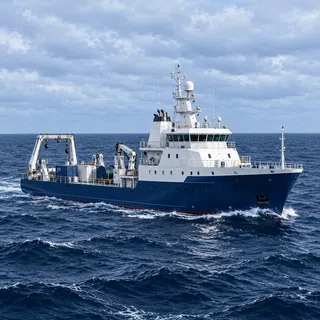
Una nave da ricerca controlla un robot sottomarino senza equipaggio, un ROV convenzionale. Attraverso quale collegamento vengono normalmente trasmessi i comandi e le immagini in diretta?

Corretto!
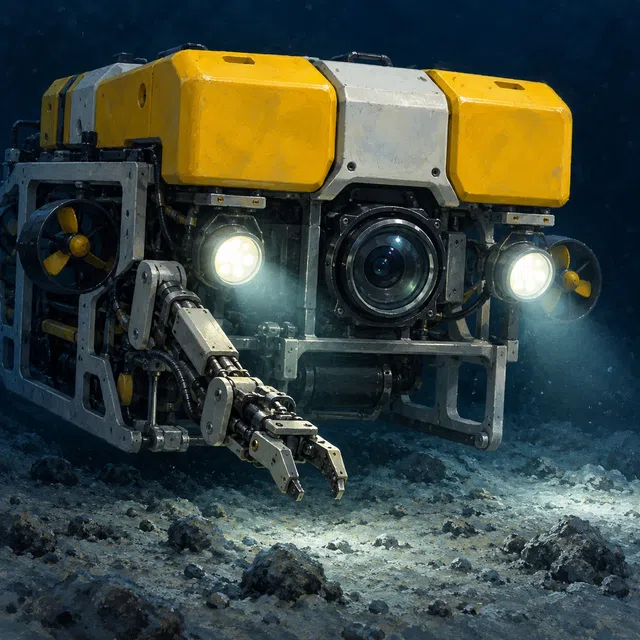
Un ROV di ricerca convenzionale è collegato alla nave da un lungo cavo, spesso chiamato tether. Trasporta i comandi di controllo dalla nave al veicolo e riporta in superficie misurazioni e immagini dal vivo. In molti sistemi il cavo fornisce anche energia elettrica al robot. ROV è la sigla inglese di remotely operated vehicle, cioè veicolo telecomandato. Le persone a bordo guardano le immagini della telecamera e controllano i movimenti del robot. Se è installato un braccio manipolatore, è possibile utilizzarlo, ad esempio, per raccogliere campioni. Telecamere, luci e altri strumenti di misurazione rendono il robot uno strumento per esplorare sia il fondale marino che il mare aperto. Il cavo può contenere conduttori elettrici e fibre ottiche. Ciò consente a diverse attività di condividere una connessione: fornitura di energia, trasmissione di comandi e restituzione di dati. L'attrezzatura tecnica dipende dal veicolo specifico. I veicoli sottomarini autonomi, o AUV, spesso svolgono missioni pre-pianificate senza il controllo diretto e continuo da parte di una nave. Esistono anche veicoli ibridi che combinano diverse modalità operative.