Nature et environnement - Mers et eaux - Océans - Technologie de communication
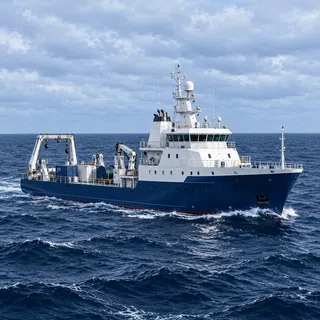
Un navire de recherche pilote un robot sous-marin inhabité, un ROV classique. Par quelle liaison les commandes et les images en direct sont-elles généralement transmises ?

Bonne réponse !
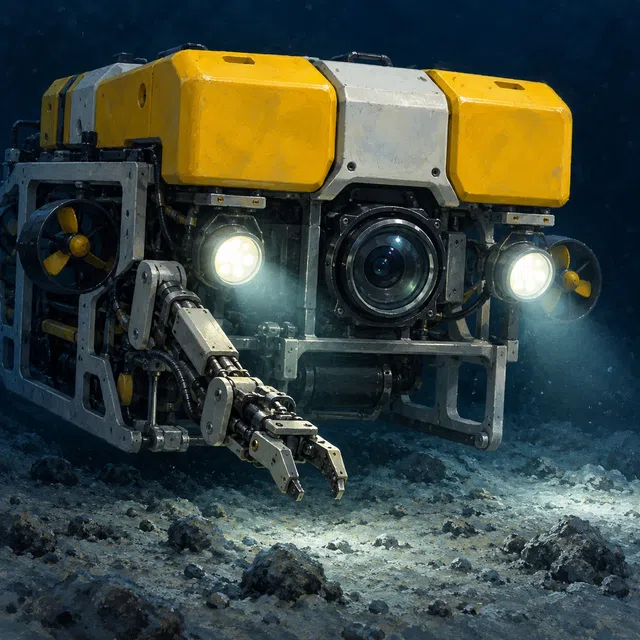
Un ROV de recherche conventionnel est relié au navire par un long câble, souvent appelé tether. Il transmet les commandes de contrôle du navire au véhicule, ainsi que les mesures et les images en direct jusqu'à la surface. Dans de nombreux systèmes, le câble fournit également de l’énergie électrique au robot. ROV vient de l’anglais remotely operated vehicle, qui signifie véhicule télécommandé. Les personnes à bord regardent les images de la caméra et contrôlent les mouvements du robot. Si un bras manipulateur est installé, ils peuvent l’utiliser pour prélever des échantillons, par exemple. Les caméras, les lumières et autres instruments de mesure font du robot un outil permettant d’explorer à la fois les fonds marins et les eaux libres. Le câble peut contenir des conducteurs électriques et des fibres optiques. Cela permet à plusieurs tâches de partager une seule connexion : fournir de l'énergie, transmettre des commandes et renvoyer des données. L'équipement technique dépend du véhicule concerné. Les véhicules sous-marins autonomes, ou AUV, effectuent souvent des missions planifiées sans contrôle direct et continu depuis un navire. Il existe également des véhicules hybrides combinant différents modes de fonctionnement.