Natureza e meio ambiente - Mares e águas - Oceanos - Tecnologia de comunicação
Um navio de pesquisa controla um robô submarino não tripulado, um ROV convencional. Por qual conexão normalmente são transmitidos os comandos e as imagens ao vivo?

Correto!
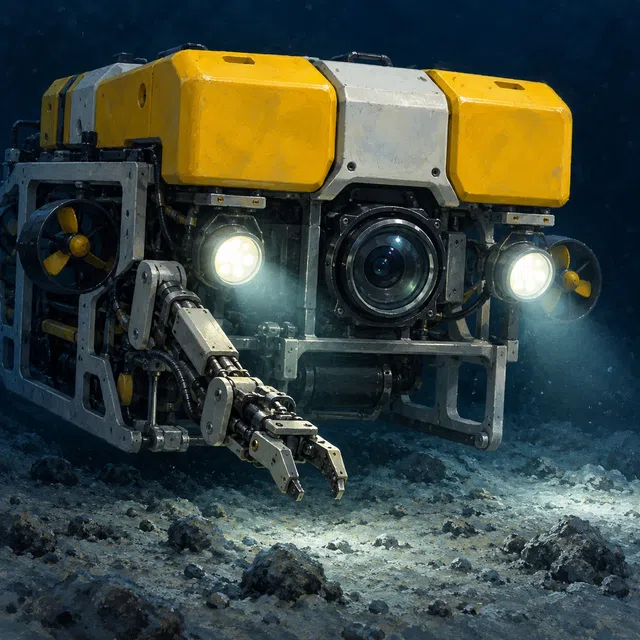
Um ROV de pesquisa convencional é conectado ao navio por um cabo longo, geralmente chamado de tether. Ele transporta comandos de controle do navio para o veículo e medições e imagens ao vivo de volta à superfície. Em muitos sistemas, o cabo também fornece energia elétrica ao robô. ROV vem do inglês remotely operated vehicle, que significa veículo operado remotamente. As pessoas a bordo assistem às imagens da câmera e controlam os movimentos do robô. Se houver um braço manipulador instalado, eles poderão usá-lo para coletar amostras, por exemplo. Câmeras, luzes e outros instrumentos de medição fazem do robô uma ferramenta para explorar o fundo do mar e águas abertas. O cabo pode conter condutores elétricos e fibras ópticas. Isso permite que diversas tarefas compartilhem uma conexão: fornecer energia, transmitir comandos e retornar dados. O equipamento técnico depende do veículo específico. Veículos subaquáticos autônomos, ou AUVs, geralmente realizam missões pré-planejadas sem controle direto contínuo de um navio. Existem também veículos híbridos que combinam diferentes modos de operação.