Природа и окружающая среда - Моря и водоёмы - Океаны - Коммуникационные технологии
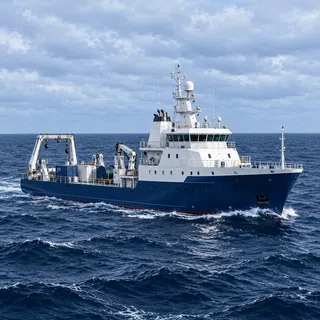
Исследовательский корабль управляет необитаемым глубоководным роботом — обычным ROV. По какому соединению обычно передаются команды управления и видео в реальном времени?

Верно!
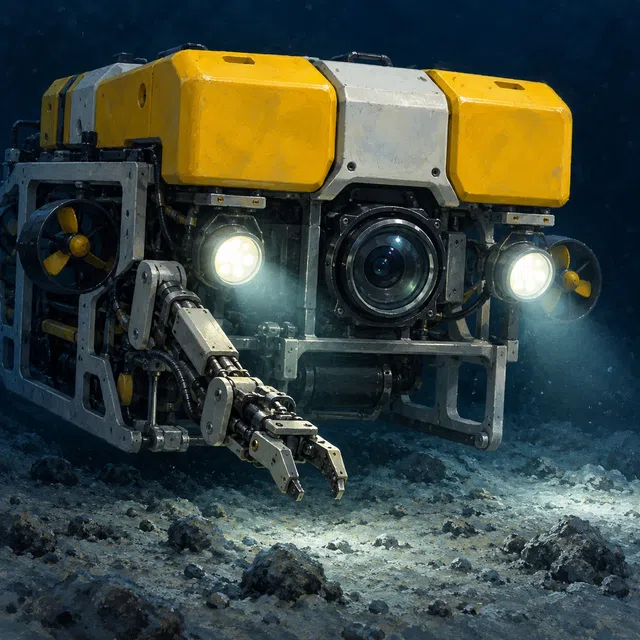
Обычный исследовательский ROV подсоединяется к кораблю длинным кабелем, часто называемым tether — кабелем связи. Он передаёт команды управления с корабля на транспортное средство, а также измерения и видео в реальном времени обратно на поверхность. Во многих системах кабель также подаёт электроэнергию на робота. ROV — сокращение английского remotely operated vehicle, то есть дистанционно управляемого аппарата. Люди на борту смотрят изображения с камеры и контролируют движения робота. Если установлен манипулятор, его можно использовать, например, для отбора проб. Камеры, фонари и другие измерительные инструменты делают робота инструментом для исследования морского дна и открытой воды. Кабель может содержать электрические проводники и оптические волокна. Это позволяет нескольким задачам использовать одно соединение: подача питания, передача команд и возврат данных. Техническое оснащение зависит от конкретного аппарата. Автономные подводные аппараты, или АНПА, часто выполняют заранее запланированные миссии без постоянного прямого управления с корабля. Существуют также гибридные аппараты, сочетающие в себе разные режимы работы.
Источник: NOAA Ocean Exploration: What is an ROV?