Natur und Umwelt - Meere und Gewässer - Ozeane - Kommunikationstechnik
Ein Forschungsschiff steuert einen unbemannten Tiefseeroboter, ein klassisches ROV. Über welche Verbindung werden Steuerbefehle und Livebilder üblicherweise ausgetauscht?

Richtig!
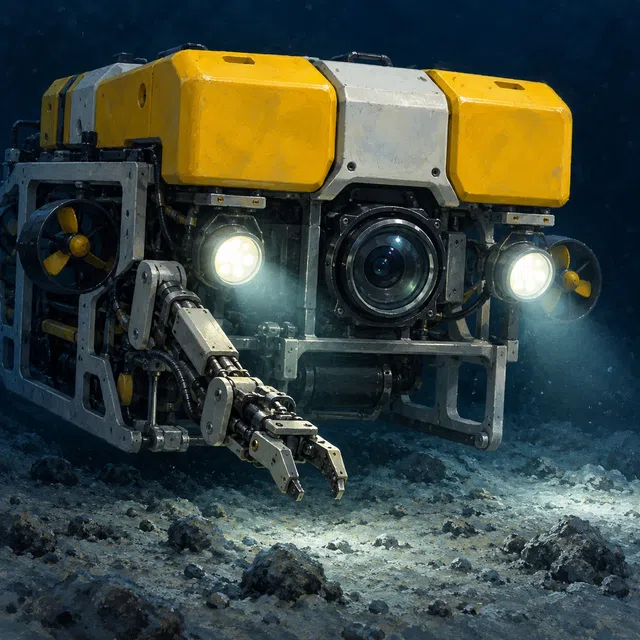
Ein klassisches Forschungs-ROV ist über ein langes Kabel mit dem Schiff verbunden. Diese Verbindung wird häufig Tether genannt. Darüber gelangen Steuerbefehle vom Schiff zum Fahrzeug und Messdaten sowie Livebilder wieder nach oben. Bei vielen Systemen versorgt das Kabel den Roboter zusätzlich mit elektrischer Energie. ROV steht für „remotely operated vehicle“, also ein ferngesteuertes Fahrzeug. Menschen an Bord verfolgen die Kamerabilder und steuern die Bewegungen des Roboters. Falls ein Greifarm vorhanden ist, können sie damit beispielsweise Proben aufnehmen. Kameras, Lampen und weitere Messgeräte machen den Roboter zu einem Werkzeug für die Erforschung des Meeresbodens und des Freiwassers. Das Kabel kann elektrische Leitungen und Glasfasern enthalten. So lassen sich verschiedene Aufgaben in einer Verbindung bündeln: Energieversorgung, Befehlsübertragung und der Rückweg für Daten. Die technische Ausstattung hängt vom jeweiligen Fahrzeug ab. Autonome Unterwasserfahrzeuge, kurz AUVs, führen häufig vorgeplante Missionen ohne ständige direkte Steuerung vom Schiff aus durch. Daneben gibt es Hybridfahrzeuge, die verschiedene Betriebsarten verbinden.