Alam dan lingkungan - Laut dan perairan - Samudra - Teknologi komunikasi
Kapal penelitian mengendalikan robot laut dalam tanpa awak, yaitu ROV konvensional. Melalui koneksi apa perintah kendali dan gambar langsung biasanya dikirim?

Benar!
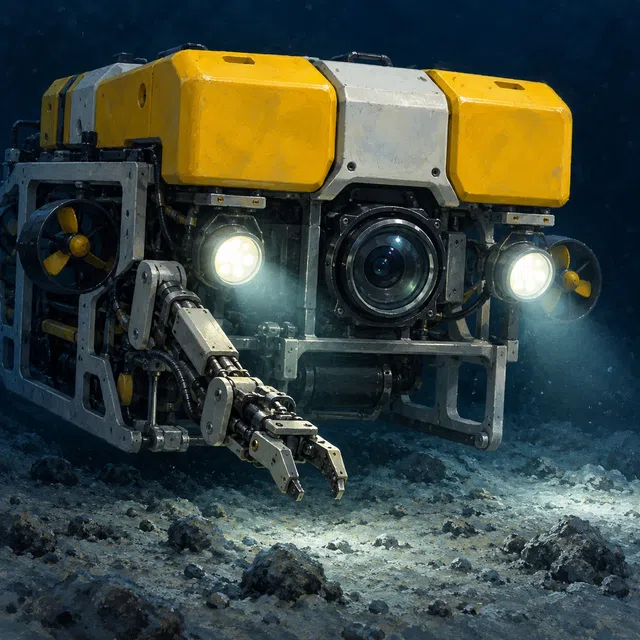
ROV penelitian konvensional dihubungkan ke kapal melalui kabel panjang, sering disebut tether. Ini membawa perintah kontrol dari kapal ke kendaraan, dan pengukuran serta gambar langsung kembali ke permukaan. Di banyak sistem, kabel juga menyuplai daya listrik ke robot. ROV adalah singkatan dari bahasa Inggris remotely operated vehicle, yaitu kendaraan yang dikendalikan dari jarak jauh. Orang-orang di atas kapal mengamati gambar kamera dan mengontrol pergerakan robot. Jika lengan manipulator dipasang, mereka dapat menggunakannya untuk mengumpulkan sampel, misalnya. Kamera, lampu, dan alat ukur lainnya menjadikan robot sebagai alat untuk menjelajahi dasar laut dan perairan terbuka. Kabel dapat berisi konduktor listrik dan serat optik. Hal ini memungkinkan beberapa tugas untuk berbagi satu koneksi: memasok daya, mengirimkan perintah, dan mengembalikan data. Peralatan teknis tergantung pada kendaraan tertentu. Kendaraan bawah air otonom, atau AUV, sering kali menjalankan misi yang telah direncanakan sebelumnya tanpa kendali langsung terus-menerus dari kapal. Ada juga kendaraan hibrida yang menggabungkan mode pengoperasian berbeda.