Doğa ve çevre - Denizler ve sular - İletişim teknolojisi - Okyanuslar
Bir araştırma gemisi insansız bir derin deniz robotunu, klasik bir ROV'yi kontrol eder. Kontrol komutları ve canlı görüntüler genellikle hangi bağlantı üzerinden iletilir?

Doğru!
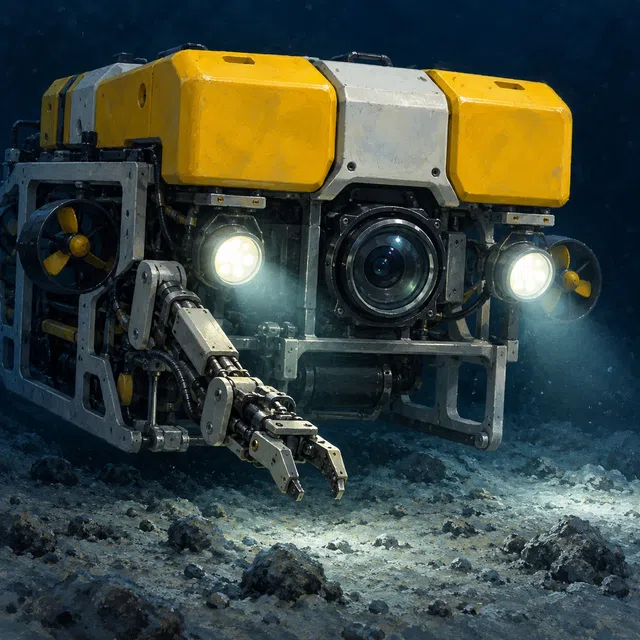
Geleneksel bir araştırma ROV'si, genellikle tether olarak adlandırılan uzun bir kabloyla gemiye bağlanır. Gemiden araca kontrol komutlarını, ölçümleri ve canlı görüntüleri ise yüzeye taşıyor. Birçok sistemde kablo aynı zamanda robota elektrik gücü de sağlar. ROV, İngilizce remotely operated vehicle ifadesinin kısaltmasıdır ve uzaktan kumandalı araç anlamına gelir. Gemideki kişiler kamera görüntülerini izliyor ve robotun hareketlerini kontrol ediyor. Bir manipülatör kolu takılıysa, bunu örneğin numune toplamak için kullanabilirler. Kameralar, ışıklar ve diğer ölçüm cihazları, robotu hem deniz tabanını hem de açık suyu keşfetmek için bir araç haline getiriyor. Kablo, elektrik iletkenleri ve optik fiberler içerebilir. Bu, birden fazla görevin tek bir bağlantıyı paylaşmasına olanak tanır: güç sağlamak, komutları iletmek ve veri döndürmek. Teknik donanım araca bağlıdır. Otonom su altı araçları veya AUV'ler genellikle bir geminin sürekli doğrudan kontrolü olmadan önceden planlanmış görevleri yerine getirir. Farklı çalışma modlarını birleştiren hibrit araçlar da vardır.